
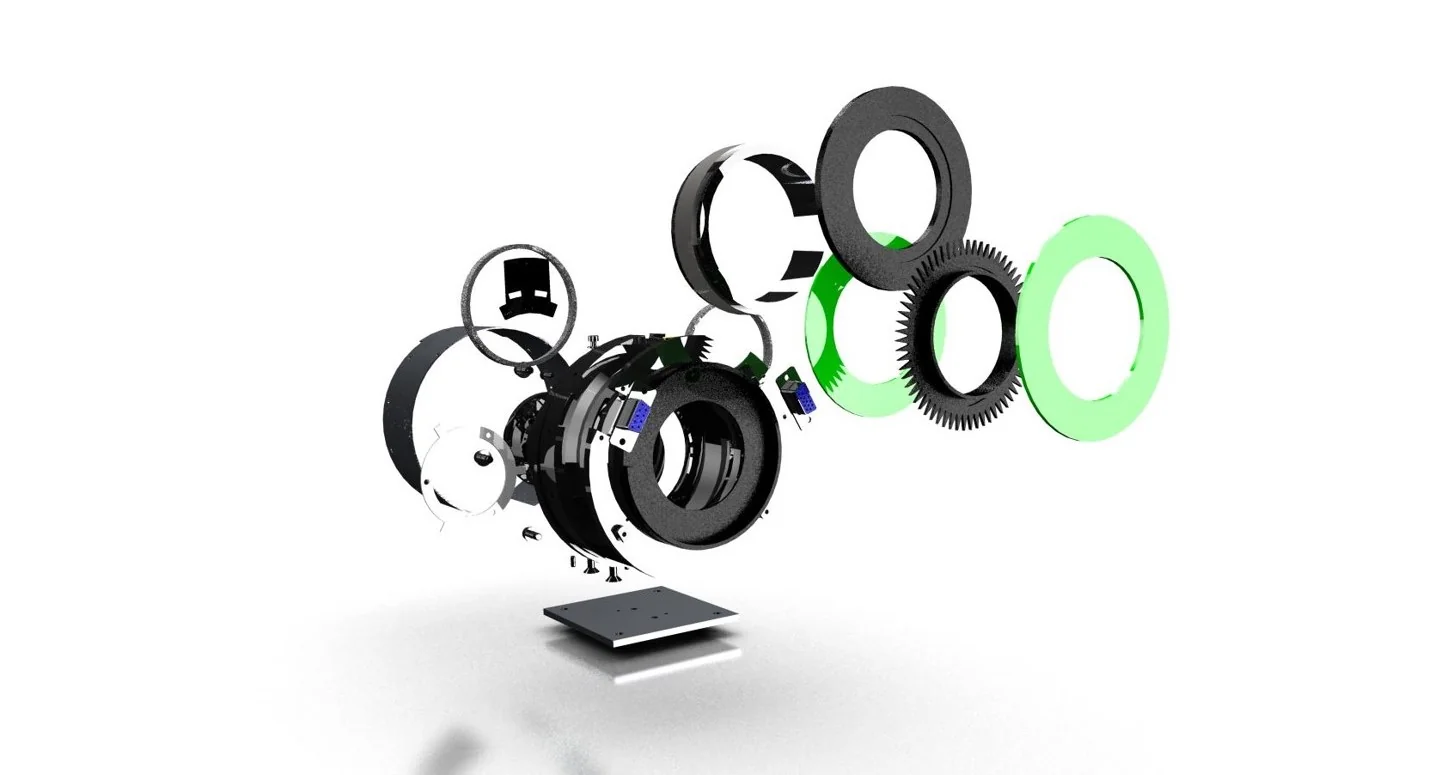
HARMONI es el espectrógrafo de campo integral de primera luz del E-ELT, el mayor telescopio óptico e infrarrojo cercano del mundo, con un espejo primario de 39 metros. El IAC es responsable de varios paquetes de trabajo, entre ellos la Pre-Óptica del instrumento y la Electrónica de Control. Este artículo documenta el diseño y prototipado de dos componentes criogénicos críticos de ese sistema.
El punto de partida es una restricción de proyecto: usar componentes COTS (Commercial-Off-The-Shelf) en lugar de piezas diseñadas a medida. El mercado de componentes criogénicos es pequeño y caro; los componentes industriales estándar reducen coste y plazo. El reto es que adaptarlos a entornos de criovacío —temperaturas inferiores a 80 K, presiones de 10⁻⁵ a 10⁻⁷ mbar— es técnica y experimentalmente difícil.
Pupil Mask Rotator
Los brazos estructurales que sostienen el espejo secundario del E-ELT emiten radiación infrarroja que contamina las observaciones. El Pupil Mask Rotator es un mecanismo giratorio que mantiene una máscara térmica alineada con esos brazos en todo momento, siguiendo la rotación de campo del telescopio.
El movimiento requerido es extremadamente lento —típicamente 15 arcsec/s— con un perfil complejo que depende de la declinación del objeto observado y se acelera cerca del Cénit. La solución fue un motor de eje hueco directo (Applimotion UTS-89-A-25-A, con imanes SmCo más estables a baja temperatura que el neodimio) combinado con un encoder capacitivo absoluto de 19 bits (Netzer DS-90, resolución ±36 arcsec).
La caracterización del encoder en criogenia requirió soluciones creativas: el encoder de referencia Heidenhain RCN-5380 no opera a baja temperatura, por lo que se desarrolló un sistema alternativo de medición angular sin contacto basado en visión artificial. Una cámara criogénica desarrollada en el IAC fotografía dos marcas circulares de diferente diámetro adheridas al eje; mediante cálculo de centroides en Python + TwinCAT sobre un PLC Beckhoff, se obtiene el ángulo con un error inferior a 50 arcsec.
El sistema de control cierra el lazo de posición con un error inferior a 100 arcsec —mejor que el objetivo de ±100 arcsec— usando un driver lineal de corriente (no PWM) diseñado específicamente para minimizar ruido electromagnético en el instrumento.
Cryogenic Fast Shutter
El obturador criogénico controla el tiempo de exposición del detector. La especificación exige recorrer 30 mm en menos de 20 ms. Tras evaluar solenoides, obturadores rotativos y voice coils, se seleccionó el mecanismo de brazo actuador de un disco duro comercial (Seagate ST340014A): extremadamente barato, muy optimizado por la industria informática y, en su modelo metálico, con excelente disipación térmica.
La campaña de ensayos criogénicos reveló un fallo crítico en los modelos de estructura plástica: el vacío impide la disipación de calor de la bobina y el hilo acaba fundiéndose. La solución fue restringirse a modelos de estructura metálica e incorporar protección por sobretemperatura derivada de la medición indirecta de la resistencia de la bobina.
Las pruebas de velocidad a temperatura ambiente, registradas a 1 200 fps y analizadas en Matlab, mostraron que el rebote en los topes mecánicos alarga el tiempo de maniobra por encima de los 20 ms requeridos. La solución identificada: control en lazo cerrado de corriente para amortiguar el movimiento antes del impacto.
Conclusiones
El artículo demuestra que componentes COTS industriales pueden adaptarse con éxito a entornos de criovacío, aunque la caracterización experimental es imprescindible en cada caso. Para el Pupil Mask Rotator, los algoritmos de control quedaron completamente definidos y validados; para el Fast Shutter, la supervivencia criogénica quedó probada y el siguiente paso era el control en lazo cerrado.
Ambos desarrollos contribuyen directamente a reducir el coste y el plazo de fabricación de HARMONI, uno de los tres instrumentos de primera luz del E-ELT, que comenzará sus observaciones científicas a mediados de la década de 2020.